
הזנב משמש בעלי חיים רבים כאמצעי לשמירה על שיווי משקל ושליטה בתנועת הגוף. כעת החליטו חוקרים ביפן לבדוק האם ניתן ליישם עיקרון זה גם אצל בני אדם.
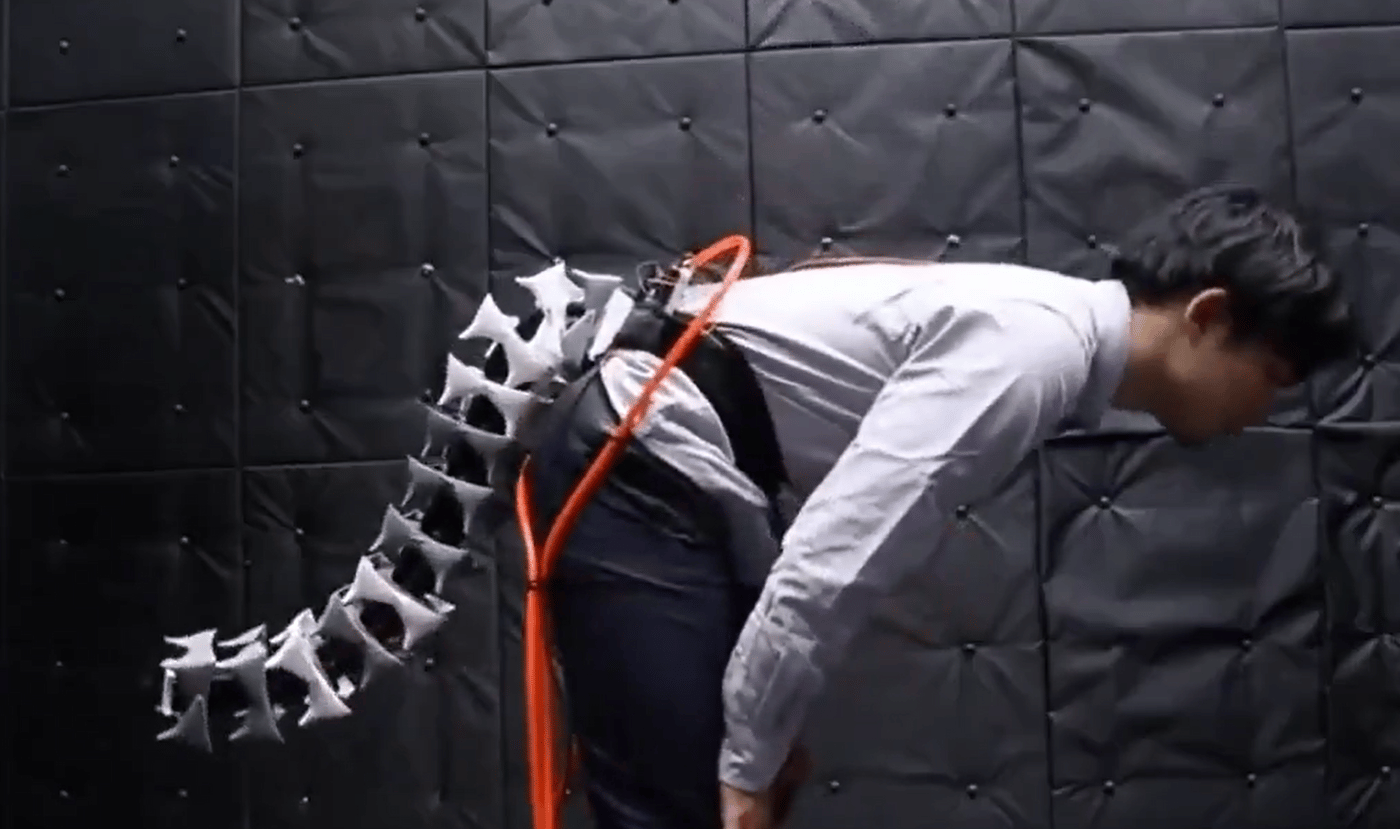
חוקרים מאוניברסיטת קיו ביפן פיתחו התקן לביש בשם "ארקה" - זנב רובוטי באורך של כמטר המתחבר לגופו של האדם באמצעות רתמה. העיקרון פשוט: כאשר האדם נוטה לכיוון מסוים, הזנב נע לכיוון ההפוך ובכך משנה את תנופת הגוף ומסייע לשמור על היציבות.
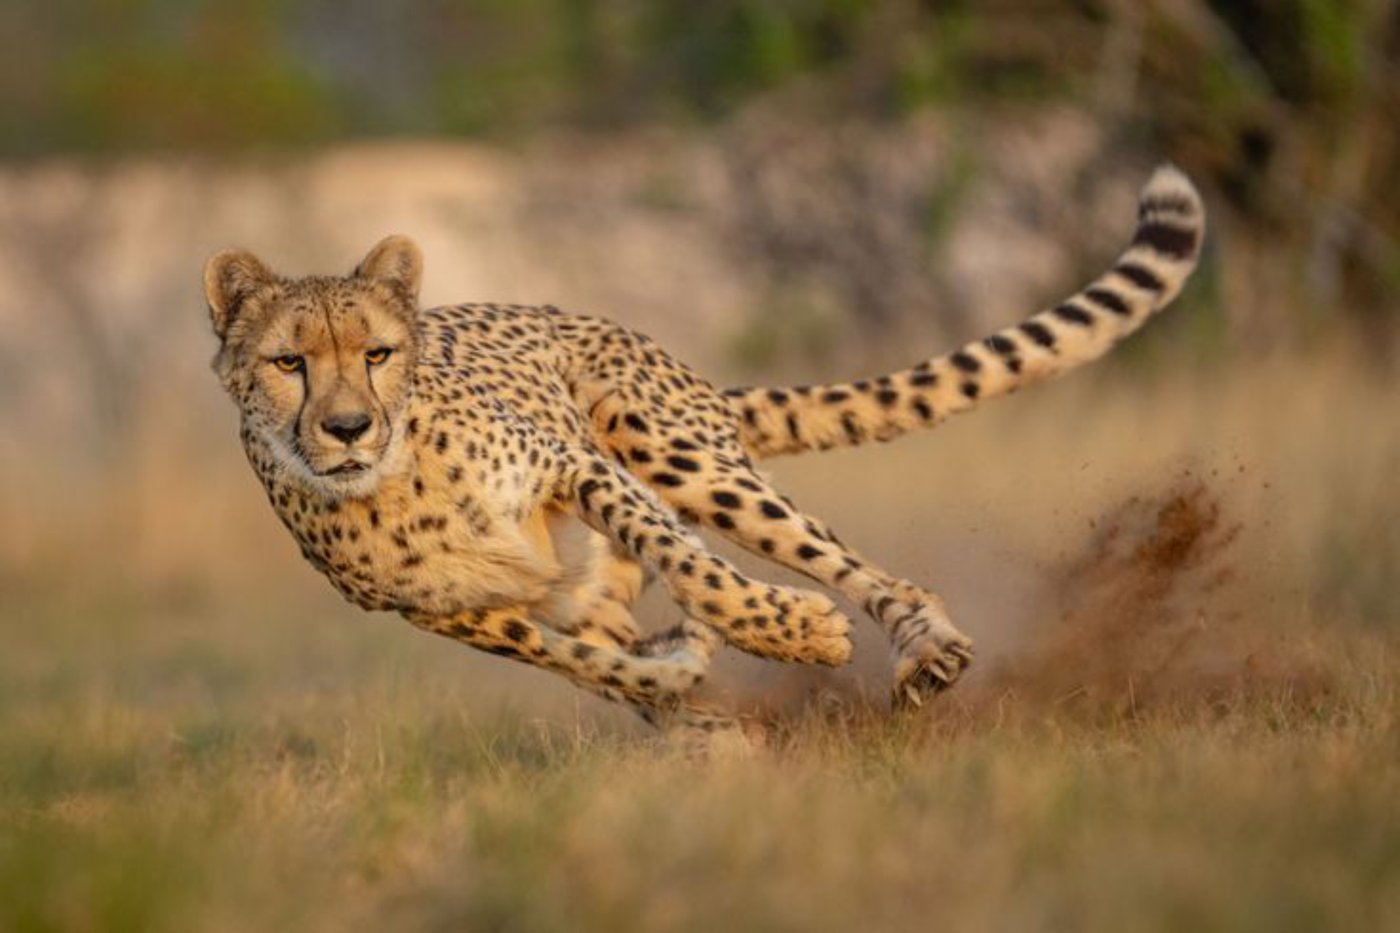
החוקרים שאבו השראה מבעלי חיים כגון ברדלסים, המשתמשים בזנב במהלך תנועה מהירה ובטיפוס לצורך שליטה בגוף. אצל האדם, הזנב המלאכותי פועל בדומה למטוטלת - תנועתו יוצרת שינוי במרכז הכובד ומאפשרת לגוף להגיב באופן יציב יותר.
הדגם המקורי פועל באמצעות ארבעה שרירים מלאכותיים המופעלים באוויר דחוס, ומאפשרים לזנב לנוע בשמונה כיוונים שונים. המבנה כולל מפרקים המחוברים זה לזה, באופן המאפשר לזנב להיות גמיש ולא להתנהג כמו מוט קשיח.
אחת המטרות המרכזיות של הפיתוח היא סיוע לאוכלוסיית הקשישים הגדלה ביפן. במדינה שבה שיעור האוכלוסייה המבוגרת גבוה במיוחד, מחפשים החוקרים פתרונות טכנולוגיים שיסייעו לאנשים להישאר עצמאיים וניידים גם בגיל מבוגר. הזנב הרובוטי הוצע כאפשרות עתידית לסיוע לאנשים המתקשים לשמור על יציבות.
אולם הקשישים אינם קהל היעד היחיד. החוקרים הציעו להשתמש בטכנולוגיה גם בסביבות עבודה, למשל אצל עובדים במחסנים ובמפעלים הנדרשים להרים ולשאת משאות כבדים. כאשר אדם מחזיק משקל רחוק מגופו, מרכז הכובד משתנה והעומס על הגוף גדל. זנב נע יכול לשמש כמשקל נגד ולסייע בשמירה על היציבה.


0 תגובות